A cena é comum na engenharia de automação: o protótipo funciona na bancada, mas falha intermitentemente no campo. A causa, muitas vezes, não está no código ou na eletrônica, mas em um componente subestimado: o ímã para o sensor Hall. Escolher um ímã baseado apenas em 'força' ou 'tamanho' é uma receita para paradas de linha, leituras imprecisas e retrabalho custoso. A especificação correta depende de um entendimento claro da interação entre o campo magnético e o sensor.
O problema fundamental é que o sensor Hall não mede 'força', ele reage à densidade de fluxo magnético (medida em Gauss) em um ponto específico. Um ímã pequeno e de alto grau pode gerar um campo intenso, porém muito focado, enquanto um ímã maior de grau inferior pode oferecer um campo mais amplo e estável a uma distância maior. Entender essa dinâmica é o que separa um projeto robusto de uma fonte constante de manutenção.
O Princípio de Funcionamento: Por que o Ímã é o Coração do Sistema?
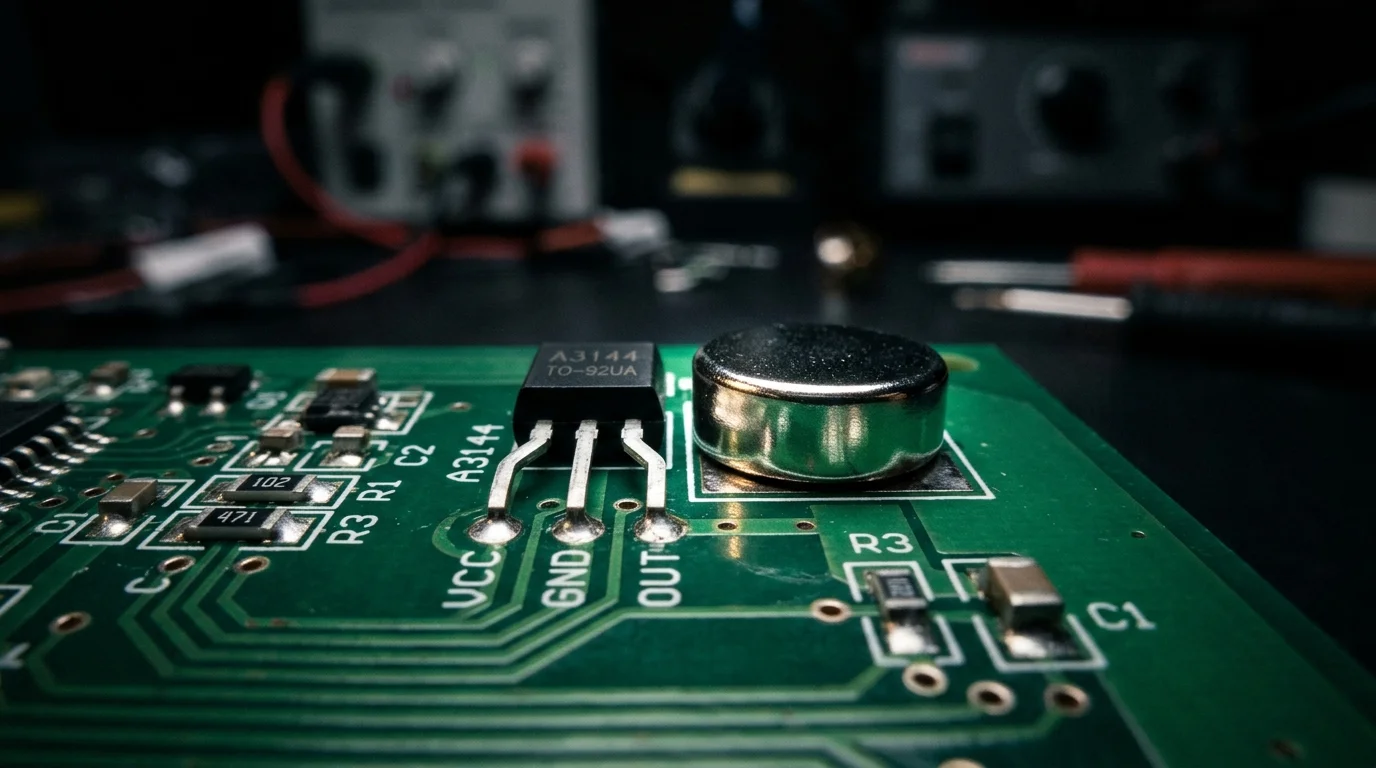
Antes de escolher o ímã, é preciso entender como usar o sensor Hall. Este dispositivo semicondutor gera uma tensão de saída proporcional à intensidade de um campo magnético perpendicular a ele. Existem diferentes modelos de sensor Hall, mas os mais comuns na indústria são:
- Sensores Hall de Efeito Chave (Switch): Ativam ou desativam uma saída quando o campo magnético ultrapassa um limiar pré-definido. São ideais para detecção de presença/ausência, fim de curso e contagem.
- Sensores Hall de Efeito Trava (Latch): Ligam com um polo magnético (ex: Norte) e só desligam com o polo oposto (Sul). Perfeitos para detectar rotação e posição em sistemas com ímãs multipolares.
- Sensores Hall Lineares (ou Analógicos): A tensão de saída varia linearmente com a intensidade do campo magnético. Usados para medições precisas de distância, ângulo ou corrente.
A escolha do ímã impacta diretamente o ponto de acionamento (trigger point) desses sensores. Um sensor Hall com ímã mal dimensionado pode não atingir o limiar de Gauss para ativar um switch, ou pode saturar um sensor linear, tornando a leitura inútil.
A Armadilha do 'Air Gap' (Distância de Acionamento)
O fator mais crítico em qualquer aplicação com sensor Hall é o air gap, a distância entre a face do ímã e o sensor. A densidade do fluxo magnético não cai de forma linear, mas exponencialmente com a distância. Dobrar a distância pode reduzir o campo magnético em mais de 80%. Por isso, a primeira pergunta não é 'qual ímã?', mas sim 'qual a distância de trabalho e qual o campo mínimo que meu sensor exige nesse ponto?'. Ignorar isso leva a falhas de acionamento ou, pior, acionamentos falsos por vibração mecânica que altera o air gap.
Seleção do Material e Grau Magnético: Neodímio vs. Ferrite
A escolha do material magnético é um balanço entre performance, custo e ambiente operacional. Para sensores Hall, a decisão geralmente fica entre duas famílias principais de ímãs.
Ímãs de Neodímio (NdFeB)
São a escolha padrão para aplicações que exigem miniaturização e alta performance. Um pequeno ímã de Neodímio pode gerar um campo magnético altíssimo, permitindo air gaps maiores e designs mais compactos. No entanto, sua principal vulnerabilidade é a temperatura. Graus padrão começam a perder magnetismo permanentemente acima de 80°C. Para ambientes mais quentes, é necessário especificar graus de alta temperatura (sufixo SH, UH, EH), o que aumenta o custo. A falha de muitos projetos é usar um Neodímio padrão em um compartimento de motor ou em uma linha de produção aquecida, resultando em falha do sistema após alguns meses de uso.
Ímãs de Ferrite (Cerâmicos)
Embora tenham uma densidade de fluxo magnético significativamente menor que o Neodímio, os ímãs de Ferrite são campeões em estabilidade. Eles operam bem em temperaturas mais elevadas (até 250°C) e têm excelente resistência à corrosão e a produtos químicos, sem necessidade de revestimento. Seu baixo custo os torna ideais para aplicações de alto volume onde o tamanho não é um fator crítico. Para atingir a mesma distância de acionamento de um Neodímio, um ímã de Ferrite precisará ser consideravelmente maior.
Formato e Polarização: Onde a Geometria Define a Precisão
O formato do ímã e a direção de sua magnetização são tão importantes quanto o material. A geometria define como as linhas de campo magnético se projetam no espaço, influenciando diretamente como e onde o sensor Hall será ativado.
- Disco ou Pastilha: Com magnetização axial (polos nas faces planas), são perfeitos para detecção de aproximação frontal. Um ímã de neodímio pastilha é a escolha mais comum para sensores de fim de curso em atuadores lineares.
- Bloco: Extremamente versáteis. Um ímã de neodímio bloco pode ser usado para detecção de passagem lateral (slide-by), onde o sensor é ativado quando o ímã desliza em frente a ele. A largura do ímã influencia a duração do pulso de detecção.
- Anel: Essenciais para medição de rotação. Um ímã de neodímio anel com magnetização diametral (polos nos lados curvos) ou multipolar na face é usado em conjunto com sensores Hall para criar encoders, medindo velocidade (RPM) e posição angular com alta precisão.
Um erro comum é não considerar a polarização. Se um sensor Latch espera ver um polo Norte para ligar e um Sul para desligar, usar um ímã com a polarização errada ou montá-lo invertido fará com que o sistema simplesmente não funcione. Para verificar a polaridade de forma rápida e segura, um detector de polaridade é uma ferramenta indispensável na bancada de desenvolvimento.
Fatores do Mundo Real que Decidem o Sucesso do Projeto
A especificação técnica vai além do catálogo. Na prática, a robustez de um sistema sensor Hall com ímã é definida por fatores ambientais e mecânicos.
- Temperatura de Operação: Já mencionamos o impacto no Neodímio. É vital conhecer o pico de temperatura do ambiente de trabalho e escolher um grau magnético com margem de segurança. Aprofunde-se em como a temperatura afeta o campo magnético para evitar falhas catastróficas.
- Vibração e Tolerâncias: A montagem mecânica deve ser rígida. Pequenas variações no air gap causadas por vibração podem gerar sinais 'fantasma' no sensor. O projeto deve considerar as tolerâncias de fabricação para garantir que a distância de acionamento seja consistente em todas as unidades produzidas.
- Interferência Externa: O local de montagem importa. Estruturas de aço próximas podem desviar o campo magnético, enfraquecendo-o no ponto do sensor. Motores elétricos ou cabos de alta corrente podem gerar campos magnéticos próprios que interferem na leitura. A blindagem magnética pode ser necessária em casos extremos.
A escolha do ímã correto não é um detalhe, é a fundação da confiabilidade do seu sistema de detecção. Analisar o air gap, a temperatura e o movimento mecânico antes de selecionar o material e o formato economiza tempo de desenvolvimento e, mais importante, previne falhas em campo que podem custar a reputação do seu produto.
Seu sensor Hall está falhando por falta de campo na distância de trabalho ou por ímã fora de especificação? Fale com um especialista da MagTek para definir o material, o grau e o formato do ímã ideal para o seu sensor, considerando distância, temperatura e espaço disponível.
Falar com Especialista no WhatsApp | Solicitar Orçamento Técnico
Dúvidas Frequentes (FAQ)
Qual a distância máxima que um sensor Hall funciona com um ímã?
Como saber a polaridade de um ímã para o sensor Hall?
Posso usar qualquer ímã de neodímio com um sensor Hall?
O que acontece se o ímã for forte demais para o sensor?
Qual o símbolo do sensor Hall em um diagrama elétrico?
Como usar um sensor Hall para medir velocidade de rotação (RPM)?

Erika Vendramini
CEO